




SR8060三维激光轮廓测量仪实测检测芯片焊接针脚平整度
你们产线上的「平整度」,现在是怎么判合格的?
发布来源:深视智能
发布时间:2026/09/30

问一个简单的问题:你们产线上的「平整度」,现在是怎么判合格的?
如果答案是「老师傅看」「拿塞尺卡一下」「抽检几个」,那大概率不是标准不够严,而是手上的工具就给不出更细的数据。半导体封装的返工空间几乎为零:贴装偏了、焊不上,基本只能整片扔,不良直接换算成材料损失。
01平整度超差,后面全白做
「平整度」这个量的麻烦之处在于,公差要求是微米级的,失效表现却是宏观的——等到装不上、漏液、虚焊的时候,责任已经很难分清了。
02换过几种方案,问题都出在同一处
先把老办法摊开看,问题就清楚了:
| 方式 | 实际卡在哪 |
|---|---|
| 人工目检 + 手感 | 明显的翘曲能看出来,但几十微米的高度差全靠经验,换个人结论就变 |
| 2D 视觉 | 只有灰度,平面上的高低差在图像里几乎没有对比度,测不出就是测不出 |
| 高度规 / 三坐标 | 精度够,但单点接触、逐点采样,节拍跟不上,只能抽检 |
| 分体式线激光三维轮廓测量 SR8060 | 一次扫描出数值,不依赖人的经验和状态 |
说到底:过去只能从良率倒推的高度问题,现在在工位上就能当场拦住。
03换成三维测量,思路就顺了
把一条激光线投到工件表面,再从侧向去看它。表面高一点,线就往一边挪一点。这个挪动量是可以精确标定的,于是「高低」就换算成了「数值」。
理解这一点就知道,这类问题换个思路就通了——不是把 2D 调得更好,而是换一个能拿到高度的方法。
04这个项目为什么选 SR8060
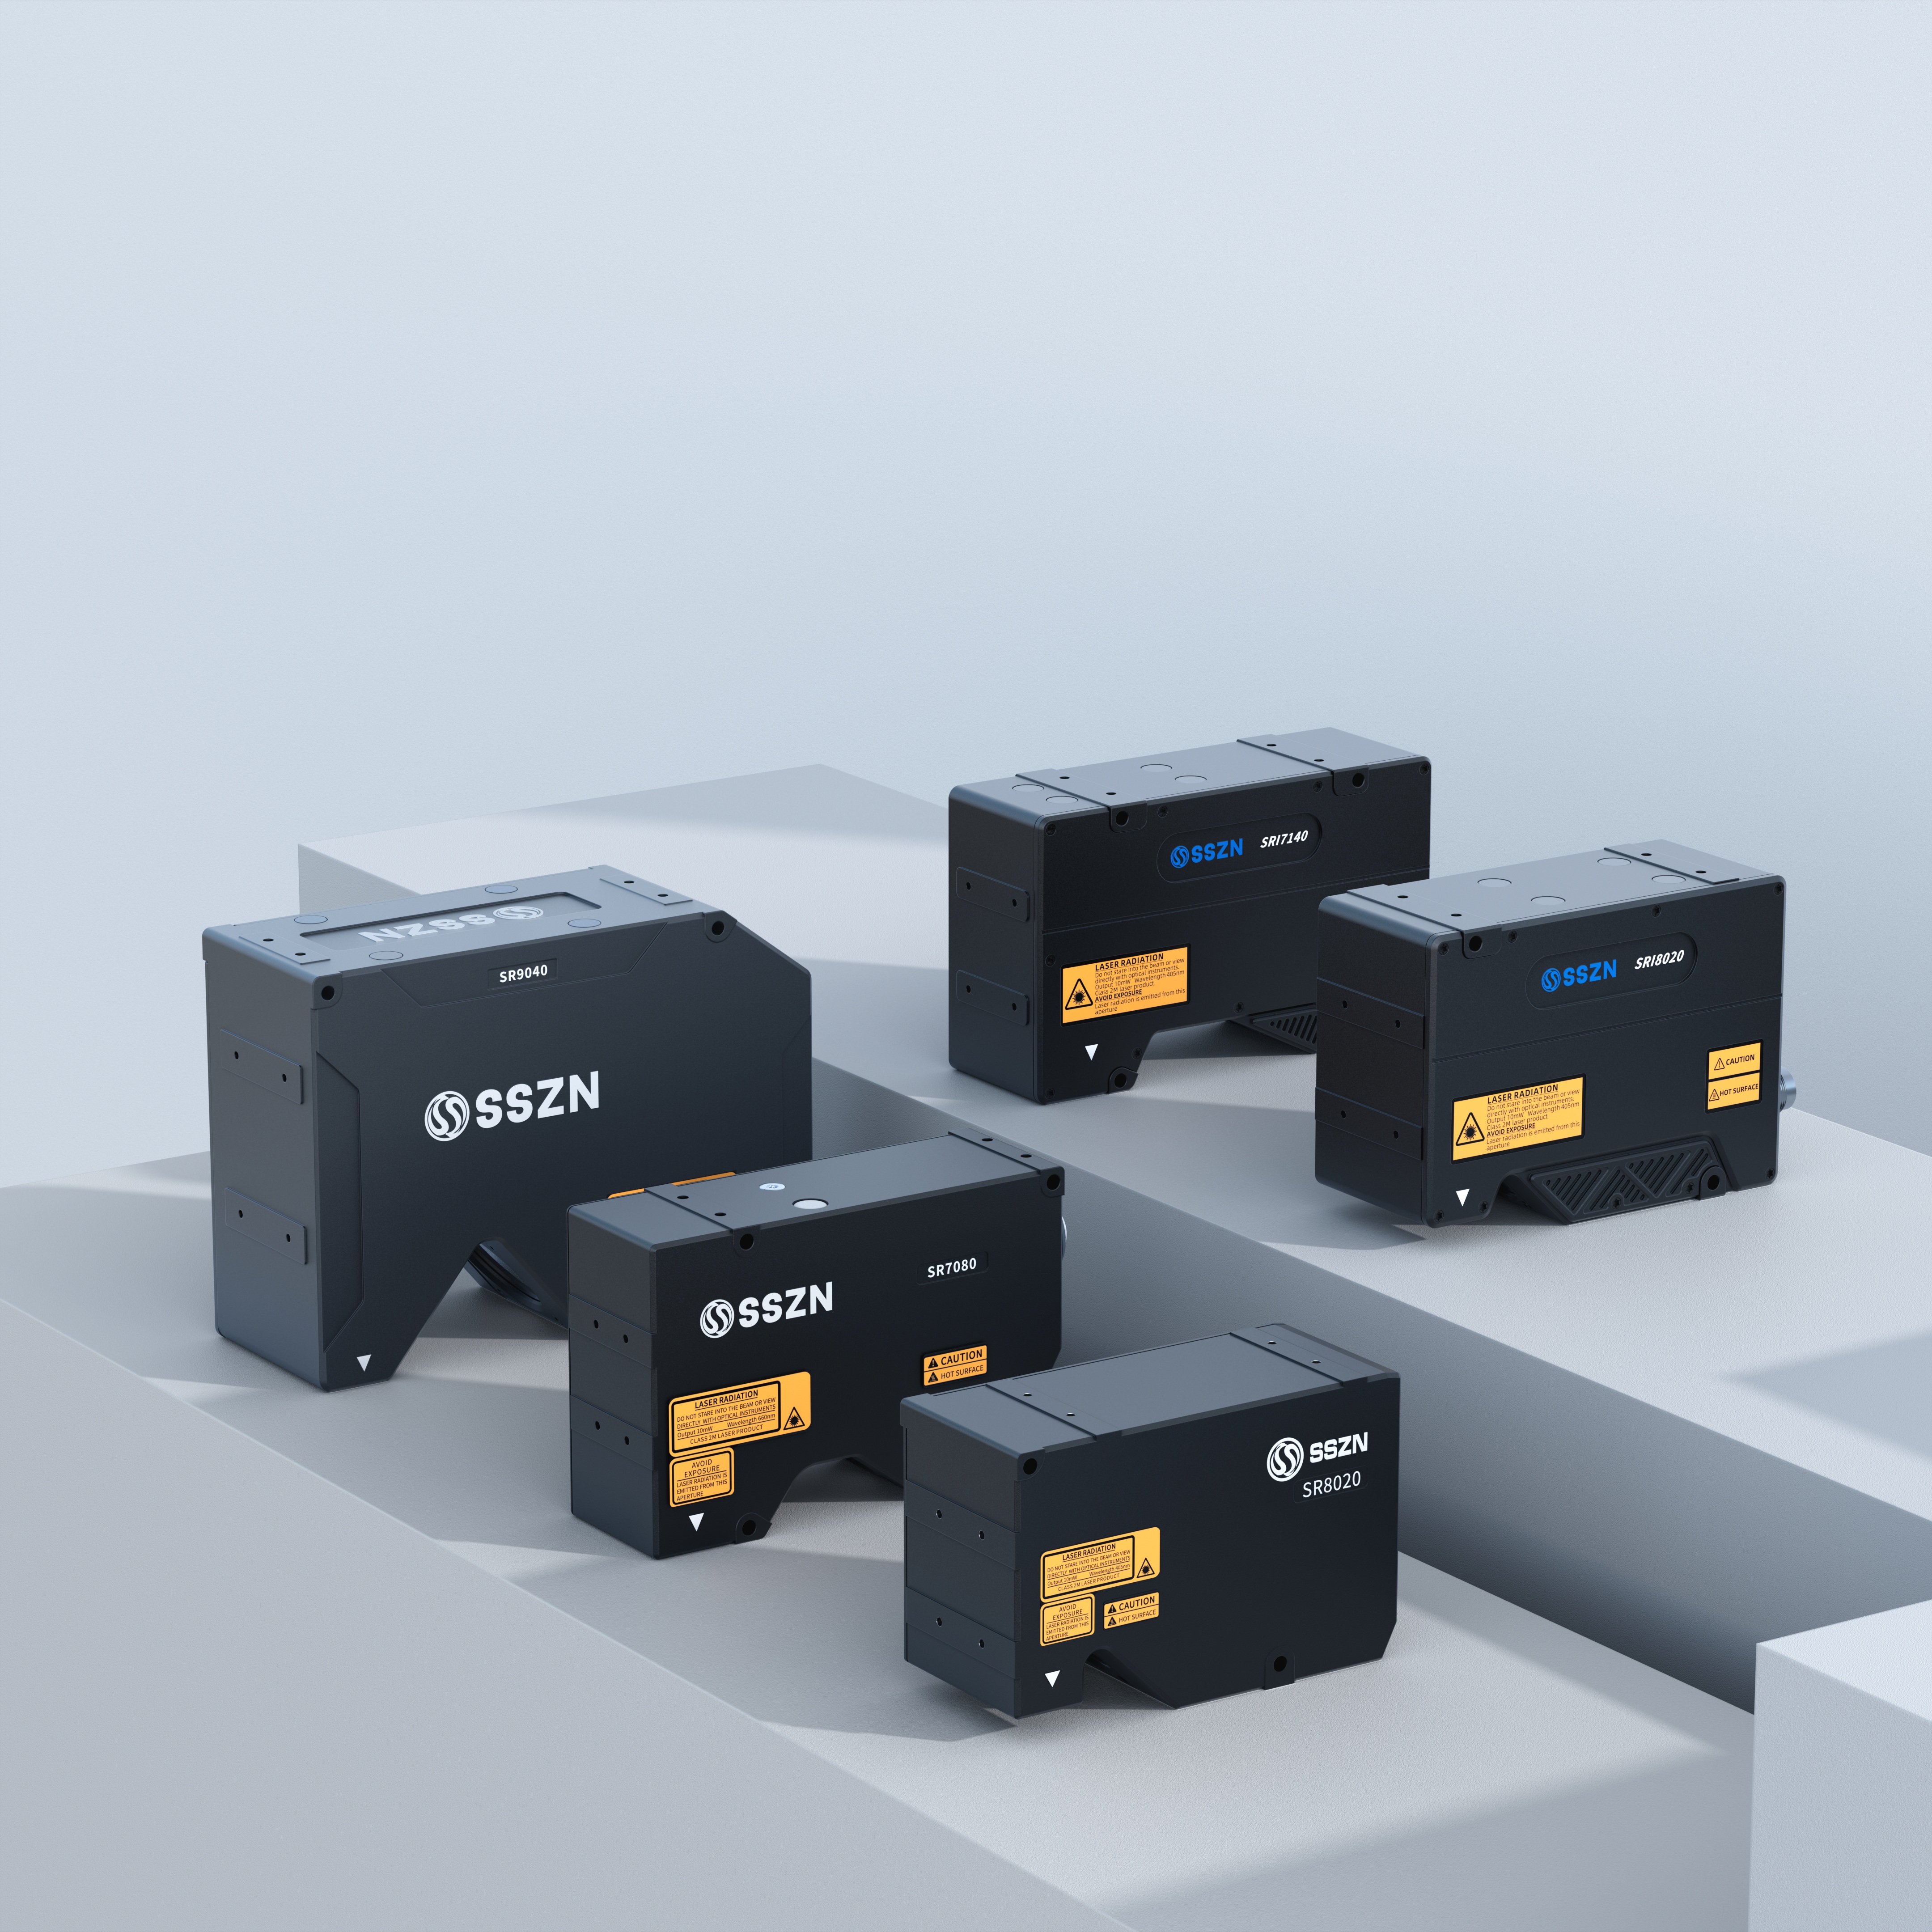
分体式:传感头 + 独立控制器,传感头做得小,能塞进机构缝隙里,算力放在柜内。这个项目选 SR8060,主要看几处对得上:
量程:Z 轴测量范围 60mm,覆盖工件的高度起伏,留有余量但不浪费精度
精度余量:Z 轴重复精度 0.2μm,相对项目公差留足倍数,才扛得住车间的温漂和振动
速度:扫描速度 3200~67000Hz,与产线节拍对齐,不需要为检测停线
形态:分体式结构,与现场的安装空间和改造预算相适应
一句话:够用、有余量、装得下,比参数漂亮更重要。
05这套方案输出什么
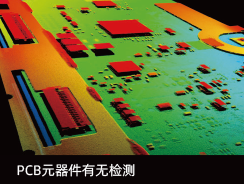
一张带真实高度值的面型图。每个位置都有 Z 值,「平整度」不再是形容词,而是一个带单位的量。
值得强调的是,这些量是算出来的,不是看出来的。所以换个人操作,结果不会变。
06整个流程走一遍
触发:与产线节拍同步,工件到位即采集
扫描:SR8060 高速采集截面轮廓,多传感器场景自动拼接
计算:取基准、滤波对齐,算出「平整度」的实际数值
判定:与公差阈值比对,实时输出 OK / NG
闭环:结果与原始数据上传上位机 / MES,支撑追溯与工艺优化
判定规则写在软件里,换型改参数就行,不用重新培训人。
07现场实录
项目落地时的实际过程如下:
使用深视智能三维激光轮廓测量仪检测芯片焊接针脚的平整度
0.2μm重复精度、31mm扫描线宽、3200Hz采样频率及内置图像数据处理能力
提供了高速、高精度的测量工具
帮助生产人员及时发现尺寸偏差、结构缺陷等质量问题
减少不合格品流入下道工序,提升整条生产线的良率
08值不值,看这几点
「平整度」有了数值,判定标准就能写进作业规范,白班夜班终于是同一个尺度。
支撑这个结论的是设备本身的指标:Z 轴重复精度 0.2μm、线性精度 ±0.02% F.S.,相对项目公差留有余量——这个余量就是产线上抗温漂、抗振动的底气。
09参数卡 · 真实规格
| 产品型号 | SR8060 |
| Z 轴测量范围 | 60mm |
| Z 轴重复精度 | 0.2μm |
| 扫描速度 | 3200~67000Hz |
| 产品形态 | 分体式三维激光轮廓测量仪 |
系列通用能力:67kHz 采样频率、6400 像素 X 轴分辨率、±0.02% F.S. 线性精度、405nm 蓝色激光 + HDR 高动态范围、IP67 防护、2000 万次弯折高柔性线缆。以上参数来自深视智能产品画册与本案例实测记录,具体以正式规格书为准。
10把样件寄过来,测完再谈
每条产线的工况都不一样,方案能不能落地,最终看样件测下来的数据。如果「平整度」正是你们现在的卡点,欢迎联系我们做一次针对性验证。







 对比
 清空对比栏

